
施設警備の現場では、防犯カメラによる監視、警備員による巡回、清掃・案内ロボットの運用など、複数の業務や設備がそれぞれ管理されています。こうした設備やロボットを連携させ、施設全体の管理を効率化する取り組みが注目されています。
2026年11月16日、アイリスオーヤマとNTT西日本は、フィジカルAIを活用し、セキュリティカメラと異なるメーカーのロボットを連携させる技術的成立性を検証した共同実証の成果を発表しました。
この記事では、警備カメラとロボットがAIで連携する最新の仕組みから、警備業法上の留意点、中小警備会社が今から検討すべき導入の視点までを詳しく解説します。
なぜ今「警備カメラとロボットがAIで連携」するのか
警備カメラとロボットがAIで連携する技術が注目される背景には、警備業界の人員構成や事業者規模の特徴と、従来の設備運用が抱える「システムの分断」という2つの課題があります。
警察庁の「令和7年における警備業の概況」によると、2025年末時点の警備員数は596,985人で、60歳以上が全体の47.3%を占めています。また、警備業者のうち、警備員数100人未満の業者は90.3%に上ります。こうした人員構成や事業者規模を踏まえると、限られた人員で施設警備を維持するための業務効率化は、多くの警備会社にとって検討すべき課題です。
これまでにも、防犯カメラのAI画像解析や、自律走行型の警備・清掃ロボットなど、個別の設備や機器を活用する取り組みは行われてきました。一方、メーカーやシステムが異なる設備同士を連携させるには、それぞれの接続方法や制御の仕組みを調整する必要があります。設備ごとに管理システムが分かれている場合、カメラで取得した情報をロボットの動作につなげるためには、機器間の情報共有や連携制御の仕組みを整えることが課題となります。
また、清掃・警備・搬送など、異なる業務を一台のロボットだけで対応することは難しい場合があります。そのため、現場によっては、カメラの映像確認やロボットの稼働管理を人が個別に行う必要があり、設備ごとの運用負担が残っています。
今回の共同実証は、異なる設備やロボットを連携させるための技術的な可能性を示す取り組みです。今後、こうした仕組みが実用化されれば、施設管理の効率化につながる可能性があります。
フィジカルAIによる統合管理の仕組みとは
2026年11月16日に発表された共同実証では、NTT西日本が提供する「マルチロボティクスプラットフォーム」を基盤とし、アイリスオーヤマのDX清掃ロボット「JILBY(ジルビー)」と、NTT西日本が取り扱うugo(ユーゴー)製のヒューマノイドロボット「ugo Nova」などを連携させる技術的成立性が検証されました。
今回の共同実証で活用された技術の一つが、現実世界の状況を認識し、実際の行動につなげる「フィジカルAI」です。
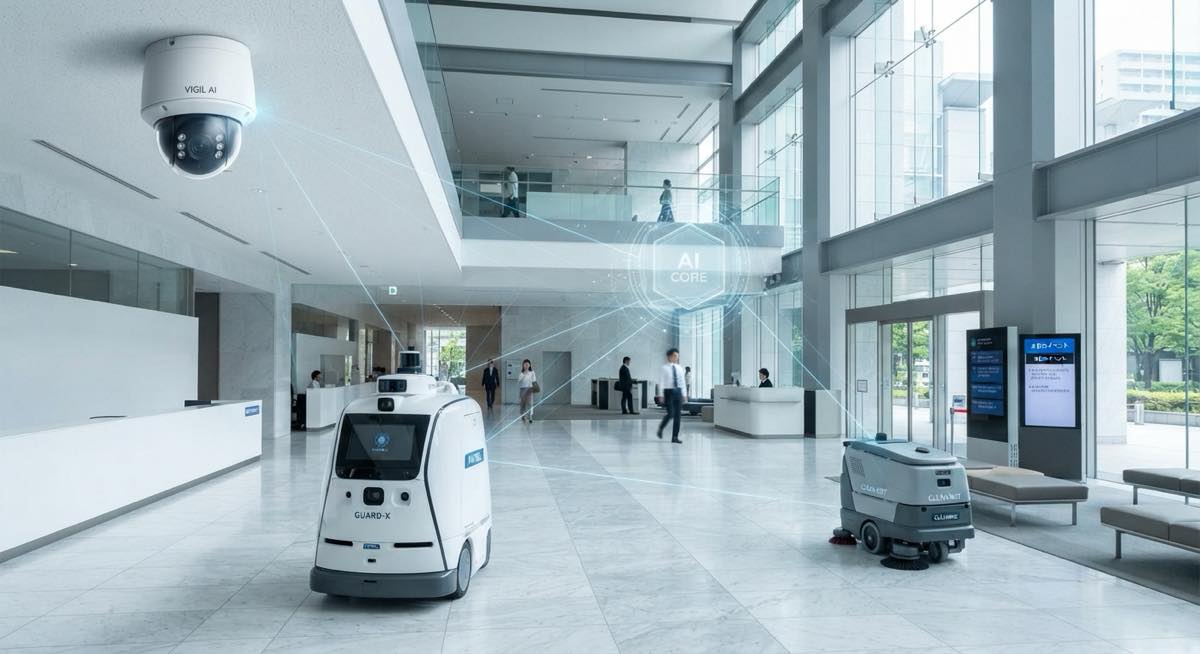
フィジカルAIとは、AIがカメラやセンサーなどから現実世界の状況を認識し、その情報をもとに判断や行動を行う技術です。一般的な生成AIがテキストや画像などのデジタル情報の生成・処理を中心とするのに対し、フィジカルAIはロボットなどの機器と連携し、現実空間での移動や作業につなげる点に特徴があります。
今回の共同実証では、フィジカルAIを構成する技術として、VLM・LLM・VLAが活用されています。それぞれの技術には異なる役割があり、カメラ映像などから状況を把握し、その情報をもとに設備やロボットへの指示を行い、周辺環境に応じた自律的な行動につなげることを目指しています。
- VLM(Vision-Language Model/視覚言語モデル):カメラ画像などの視覚情報を解析し、施設内の状況を把握・分析する技術
- LLM(Large Language Model/大規模言語モデル):VLMが把握した情報をもとに、設備やロボットに対する指示を生成する技術
- VLA(Vision-Language-Action/視覚言語行動モデル):指示内容や周辺環境に応じて、ロボットが自律的に判断・行動するための技術
ロボットの機種や用途によっては、「あらかじめ設定されたルートを巡回する」「指定された時間帯に決まった作業を行う」といった、事前に設定されたルールに基づく運用が中心となっています。
今回の共同実証で活用されたマルチロボティクスプラットフォームは、ネットワークに接続されたセキュリティカメラやエレベーター、フラッパーゲート、各種ロボットなどの情報をクラウド上で一元管理し、AIによって設備やロボットの連携・制御を目指す仕組みです。今回の実証では、その基礎技術として、カメラ画像の解析結果に基づくロボットへの指示や、異なるロボット間の情報共有などが検証されました。
| 連携のステップ | 担当するシステム・技術 | 処理のイメージ |
|---|---|---|
| 1. 状況の検知・把握 | セキュリティカメラ+VLM | カメラ画像などから施設内の状況を把握・分析 |
| 2. 指示の生成 | プラットフォーム+LLM | 把握した情報をもとに設備やロボットへの指示を生成 |
| 3. 自律行動・設備連携 | 各種ロボット+VLA | 指示内容や周辺環境に応じてロボットが自律的に行動 |
※上記は公式発表をもとに整理した連携の概念図であり、すべての処理が今回の実証で個別に検証されたことを示すものではありません。
この仕組みが発展すれば、カメラが捉えた施設内の状況に応じて、適切なロボットに作業を指示するなど、従来より柔軟な施設管理につながる可能性があります。ただし、具体的な対応業務やロボットの選定方法などは、今後の技術開発や実証によって確認していく必要があります。
共同実証で確認された3つの成果と警備現場へのインパクト
今回の共同実証は、両社が進めるロボティクス分野での連携の取り組みとして実施されました。今回の実証では、主に3つの技術的な成果が発表されました。それぞれの内容を紹介するとともに、今後の警備業務への応用可能性を考えます。
1. セキュリティカメラの映像解析とロボットへの自動指示
今回の実証では、施設内のセキュリティカメラで取得した画像をAIが解析し、その結果をもとにDX清掃ロボット「JILBY」へ指示を行う一連の連携について、技術的成立性が確認されました。
この仕組みを警備業務に応用する場合、将来的には、立ち入り制限エリアへの侵入や施設内の異常をカメラで検知し、警備員への通知やロボットによる状況確認につなげる活用方法も考えられます。ただし、こうした警備用途については、検知精度や誤検知への対応、人による確認の必要性など、実際の運用に向けた検証が必要です。
2. メーカー・種類の異なるロボット間の情報共有と役割分担
一例として、アイリスオーヤマ製の「JILBY」と、ugo製のヒューマノイドロボット「ugo Nova」がプラットフォーム上で情報を共有し、それぞれの特性に応じてタスクを分担・連携する仕組みが検証されました。
警備業務への応用を考えると、広範囲を移動できる走行型ロボットと、施設内での案内や設備操作などを担うことを想定したヒューマノイド型ロボットを組み合わせる運用も考えられます。ただし、実際に対応できる業務は機種や性能によって異なるため、導入時には動作範囲や対応能力を確認する必要があります。
異なるメーカーのロボットを連携させる仕組みが実用化されれば、施設オーナーや警備会社が、特定のメーカーだけに依存せず、現場のニーズや予算に応じて機体を選択できる可能性があります。ただし、実際の導入では、対応機種や接続仕様、保守体制などの確認が必要です。
3. 環境変化に応じたロボットの自律判断・行動
VLA(視覚言語行動モデル)を活用し、AIからの指示内容や現場の周辺環境に応じてロボットが自律的に判断・行動する動作可能性が確認されました。
商業施設や複合ビルなどの現場は、時間帯によって歩行者の流れが変わり、イベント用の仮設什器や納品用の荷物が置かれるなど環境が常に変化します。
自律走行ロボットの移動方法や環境変化への対応能力は機種によって異なります。あらかじめ設定したルートや地図をもとに移動する機種では、想定外の障害物や環境変化への対応が課題となる場合があります。
周囲の状況を認識し、指示や環境変化に応じて行動できる技術は、人とロボットが同じ施設内で活動する際の運用の幅を広げる要素となります。ただし、実際の施設で安全に運用するには、歩行者との接触防止や想定外の障害物への対応なども確認する必要があります。

実務への応用と警備会社が確認すべき5つの視点
今回の共同実証はあくまで技術的成立性を検証した段階であり、両社も今後は顧客ニーズや施設管理上の課題を整理したうえで商用化・事業化の可能性を検討するとしています。そのため、現時点ですべての施設警備の現場に導入できる段階ではありません。しかし、警備会社の経営者や管理職にとっては、今後の施設警備の変化を見据え、自社の業務設計や設備投資の方向性を検討する材料となります。
現場への導入や顧客(ビルオーナー・施設管理者)への提案を検討する際は、以下の5つの視点を整理しておくことが実務上不可欠です。
1. 警備業法における業務区分と即応体制の整理
ロボットやAIカメラを警備業務に組み込む場合、警備業法上の位置づけを正確に整理する必要があります。施設内に警備員が常駐し、防犯カメラやロボットを巡回・監視の補助として活用する場合でも、機器を導入したことだけで機械警備業務に該当するわけではありません。
警備業法第2条第1項第1号は、施設における盗難などの事故の発生を警戒・防止する業務を警備業務の一つとして定めています。同条第5項では、対象施設に設置した機器で感知した盗難などの事故情報を、施設外に設置した機器に送信・受信するための装置を使用して行う同号の警備業務を「機械警備業務」と定義しています。
この機械警備業務を行う場合は、警備業法第40条に基づき、基地局または送信機器を設置する警備業務対象施設が所在する都道府県の区域ごとに、管轄する都道府県公安委員会への届出が必要です。実際の運用形態に応じて、該当する業務区分を確認する必要があります。
さらに、機械警備業務を行う場合は、警備業法第42条に基づき、基地局ごとに機械警備業務管理者を選任する必要があります。AIカメラやロボットの導入を機械警備業務の提供につなげる場合は、必要な届出に加え、管理者の選任や即応体制の整備も確認することが重要です。
また、同法第43条では、基地局で事故発生に関する情報を受信した際、警備員による現場確認などの必要な措置を速やかに講じられるよう、警備員や待機所、車両などを適正に配置することが求められています。現場への到着時間については、各都道府県公安委員会規則で定められた基準を確認する必要があります。
警備業法第18条では、国家公安委員会規則で定める特定の警備業務について、検定合格警備員に業務を実施させることが義務づけられています。対象となる業務や配置基準は「警備員等の検定等に関する規則」第1条・第2条に定められており、施設警備では、特定の核燃料物質取扱施設や空港などが対象です。
こうした法定配置義務のある現場では、AIカメラやロボットの導入によって、必要な検定合格警備員の配置を省略することはできません。
2. 導入コストと「警備員の人件費削減」以外のROI(投資対効果)
自律走行ロボットやクラウドプラットフォームの導入を検討する際は、機体の購入費やリース料、月額利用料だけでなく、初期設定や環境マッピング、通信環境の整備、既存設備との接続などにかかる費用も確認する必要があります。必要な設備や費用は、導入する機器や施設の条件によって異なります。
中小警備会社においては、単に「警備員1名分の人件費とどちらが安いか」という単純比較だけでは、投資回収の判断が難しい場合もあります。
そのため、投資対効果を検討する際は、警備員の人件費との比較だけでなく、巡回業務の負担軽減、監視業務の効率化、設備管理にかかる時間の削減なども評価対象に含めます。また、人手不足によって受注が難しかった案件への対応力向上や、清掃・点検業務と警備業務を組み合わせた統合型ファシリティマネジメント(FM)の提案など、中長期的な効果も検討材料になります。
ただし、実際の削減効果や投資回収期間は、施設の規模や導入する機器、運用方法によって異なります。また、導入費用や保守費用を警備会社と施設オーナーのどちらが負担するのか、故障時の対応を誰が担うのかといった役割分担も重要です。導入効果だけでなく、費用負担や契約条件を含めて検討する必要があります。
3. 通信環境とエレベーター・ゲート等との既存設備連携
今回の共同実証では、セキュリティカメラの画像解析結果に基づくロボットへの指示や、異なるロボット間の情報共有などが検証されました。今後、エレベーターやフラッパーゲートなどの既存設備との連携を進める場合は、建物内の通信環境や設備との接続方法を確認する必要があります。
例えば、地下階やバックヤードなどで通信が不安定な場合、ロボットの遠隔管理やクラウドとの情報連携に影響する可能性があります。また、エレベーターやセキュリティゲートとの連携には、設備側の対応状況や接続仕様の確認も欠かせません。
現地調査の段階から、建物の通信インフラや設備インターフェースの仕様を確認できる協力会社(SIerや設備メーカー)と連携しておくことが重要です。
4. 個人情報保護とプライバシーへの配慮
AIカメラを用いて施設内の映像を解析する場合、映り込んだ人物の顔などから特定の個人を識別できる画像は、個人情報に該当します。また、映像から抽出した属性情報や移動軌跡データなどについても、元の映像や個人識別情報と容易に照合できるかどうかによって、個人情報に該当する場合があります。
施設管理者と警備会社は、映像の利用目的や取得・保存方法を事前に整理しておく必要があります。具体的には、防犯カメラの設置場所や撮影目的を適切に周知するとともに、映像データへのアクセス権限の管理、保存期間の設定、委託先の管理体制などを確認します。
顔識別機能を利用する場合は、顔識別機能を使用することも含めて利用目的を明確にし、本人への通知または公表を行う必要があります。また、運用主体や問い合わせ先などを分かりやすく情報提供することも望まれます。
5. 中小警備会社がスモールスタートするためのステップ
大規模な統合プラットフォームの導入がすぐに難しくても、中小警備会社が段階的にDXを進めることは可能です。まずは、既存の防犯カメラとの接続に対応したクラウド型AI画像解析サービス(侵入検知・滞留検知など)を検討し、防災センターの監視業務の効率化を図る方法があります。導入にあたっては、既存カメラの機種や接続環境、解析できる内容などを確認することが必要です。
次の段階として、単機能の巡回ロボットや清掃ロボットについて、月額利用などのサービスを活用した試験導入を検討します。導入後は、現場隊員とのオペレーション分担やトラブル時の対応方法を整理し、社内に運用ノウハウを蓄積します。
こうした段階的な導入を通じて、現場での運用方法や導入効果を検証しておくことは、将来的に複数のロボットや設備を連携させる際の判断材料になります。
まとめ
警備カメラとロボットがAIで連携する取り組みは、施設警備やビル管理の業務効率化につながる可能性を持つ技術動向です。今回の共同実証では、カメラ映像の解析結果をロボットの動作につなげる仕組みや、異なる種類のロボットが連携するための技術的成立性が確認されました。今回の実証のポイントは以下の3点です。
- システムの統合化:施設内の設備やロボットの一元管理を目指すプラットフォームを活用し、カメラ画像の解析結果に基づくロボットへの指示や、異種ロボット間の情報共有などの技術的成立性が確認された。
- 異種ロボットの協調:メーカーや種類の異なるロボットが情報を共有し、それぞれの特性に応じてタスクを分担・連携する仕組みについて、技術検証が行われた。
- 法規制と現場設計の両立:導入にあたっては、警備業法(施設警備・機械警備の区分や検定配置基準)の遵守、通信・既存設備の適合性、個人情報保護への配慮をセットで設計する必要がある。
まずは自社が受託している施設警備の現場において、「現在、警備員が担当している業務のうち、定型的な巡回やモニター監視にどれだけの時間が割かれているか」を棚卸ししてみてください。そのうえで、メーカーの実機デモや説明を通じて導入可能な機器や連携方法を確認し、人による確認・判断を前提に、AIやロボットにどの業務を補助させるかを検討することが、今後の施設警備を考えるうえでの一歩となります。
警備NEXT(警備ネクスト)では、業界の法令動向や事案を継続的にウォッチし、現場に役立つ視点でお届けしています。
※本記事は公開情報をもとに編集部が作成したものです。特定の企業の法的判断を示すものではありません。